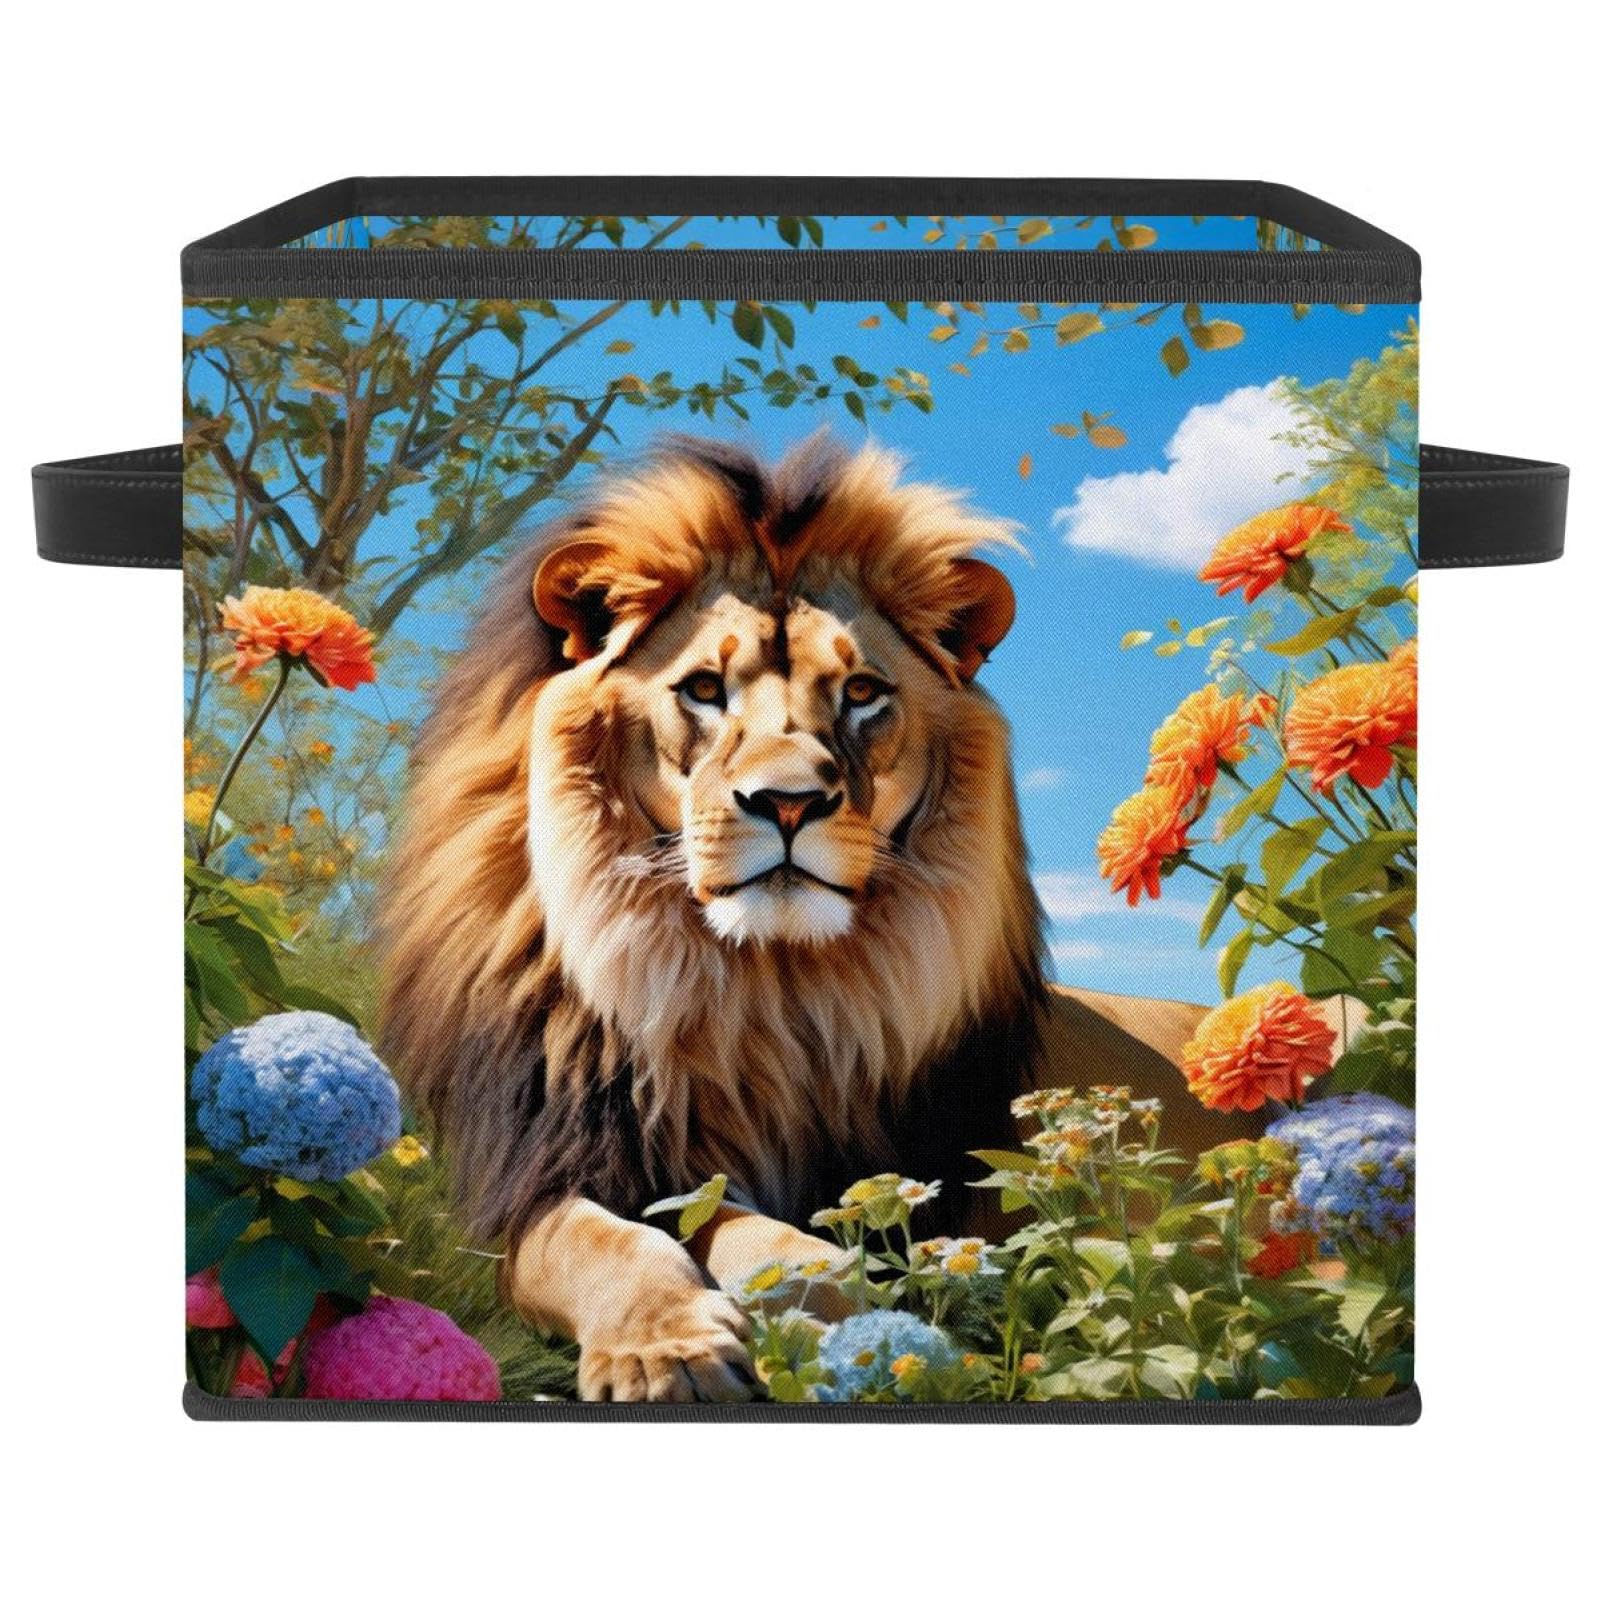
Boîte de rangement pliable grand cube pour enculquer le rangement aux enfants
9,99 EUR

La programmation de la vision par ordinateur demande généralement des ressources processeur énormes et des lignes de code interminables. Le Pixy2 Smart Vision Sensor élimine cette barrière technique. Connecté à un Arduino ou un BeagleBone Noir, il prend en charge l'intégralité du calcul algorithmique pour ne transmettre que les données essentielles de trajectoire.
Les cartes de type Arduino disposent d'une mémoire limitée. En déléguant l'analyse d'image au processeur interne de la Pixy2, votre carte principale reste disponible pour gérer la vitesse des moteurs et les autres capteurs.
Grâce à son algorithme de compensation des couleurs et à sa LED intégrée, ce capteur limite les erreurs de détection lorsque le robot passe d'une zone ombragée à une zone éclairée.
Le module utilise des protocoles de communication standardisés. Que vous travailliez sur un système Raspberry Pi sous Linux ou un script Arduino compact, le branchement reste direct grâce aux connecteurs physiques inclus.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.